大负载多关节工业机器人中摆线减速机的性能分析
随着工业自动化的发展,大负载多关节工业机器人在搬运、焊接、装配等领域的应用日益广泛。作为机器人关节的核心传动部件,减速机的性能直接影响机器人的负载能力、定位精度和动态响应。摆线减速机(RV减速机)因其高刚度、高精度和大速比等特点,成为大负载多关节工业机器人的主流选择。本文将从多个维度分析摆线减速机在此类机器人中的性能表现。
一、摆线减速机的基本原理与结构特点
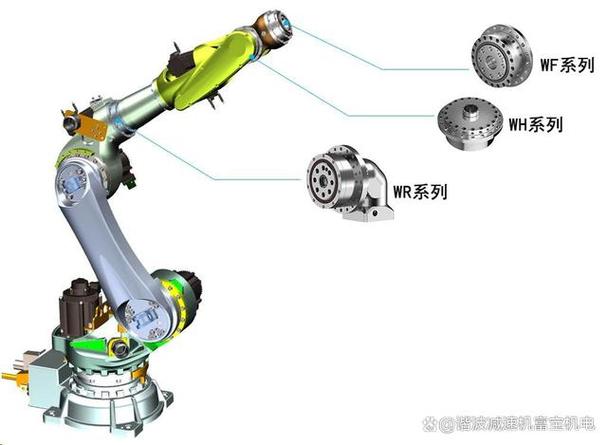
摆线减速机是一种基于行星传动和摆线针轮啮合原理的精密减速装置,主要由太阳轮、行星轮、曲柄轴、摆线轮、针齿壳和输出盘等组成。其通过两级减速实现大速比:第一级为渐开线行星齿轮减速,第二级为摆线针轮减速。这种结构使其具有结构紧凑、传动比大、承载能力强的特点。
二、大负载多关节工业机器人对减速机的性能要求
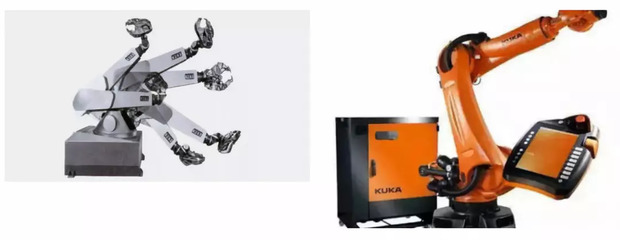
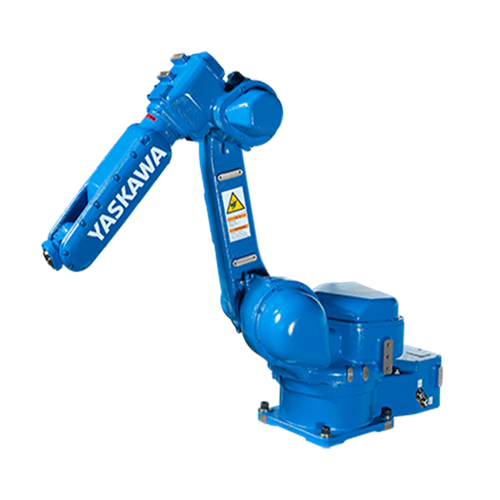
大负载多关节机器人通常具有6个自由度,每个关节需要承受较大的扭矩和弯矩。因此,对减速机的要求包括:
- 高扭矩容量:能够承受数百至数千牛米的峰值扭矩。
- 高刚度:在负载下变形小,保证末端执行器的定位精度。
- 高精度:回差小,通常要求小于1弧分。
- 高可靠性:长寿命,适应恶劣工况。
- 紧凑轻量:减小关节体积和惯量,提高动态响应。
三、摆线减速机的性能优势
- 高承载能力:摆线针轮啮合为多齿同时接触,承载能力远高于谐波减速机,适用于大负载关节(如基座、大臂)。
- 高刚度:摆线轮与针齿的啮合刚度高,抗冲击能力强,适合重载工况。
- 高精度:通过精密制造和预紧调整,回差可控制在1弧分以内,满足高精度定位需求。
- 大速比:单级速比可达30~200,双级可达更高,简化传动系统。
- 长寿命:主要接触件为滚动摩擦,磨损小,寿命可达数万小时。
四、摆线减速机的性能局限
- 重量较大:相比谐波减速机,摆线减速机体积和重量偏大,不利于轻量化设计,但大负载机器人对重量敏感度相对较低。
- 制造成本高:精密加工和装配要求高,导致成本较高。
- 动态响应稍逊:由于惯量较大,在高加速度工况下可能不及谐波减速机,但通过优化设计可改善。
- 发热与润滑:重载下发热明显,需要良好的润滑和散热设计。
五、实际应用中的性能表现
在大负载多关节工业机器人中,摆线减速机通常应用于基座、肩部、肘部等重载关节。实际测试和應用表明:
- 在额定负载下,摆线减速机的传动效率可达85%~90%。
- 回差稳定,即使在磨损后仍能保持较高精度。
- 抗冲击能力强,能承受机器人意外碰撞或急停产生的冲击载荷。
- 配合伺服电机,可实现高扭矩输出和精准运动控制。
六、结论与展望
摆线减速机在大负载多关节工业机器人中表现出优异的承载能力、刚度和精度,是重载关节的理想选择。尽管存在重量和成本方面的不足,但其性能优势使它在高端工业机器人领域保持主导地位。随着材料科学和制造技术的进步,摆线减速机有望进一步轻量化、提高效率,并融入智能化监测功能,以满足工业机器人更高性能的需求。
如若转载,请注明出处:http://www.xcjxjx.com/product/55.html
更新时间:2026-10-22 02:30:58